THE APPLICATION
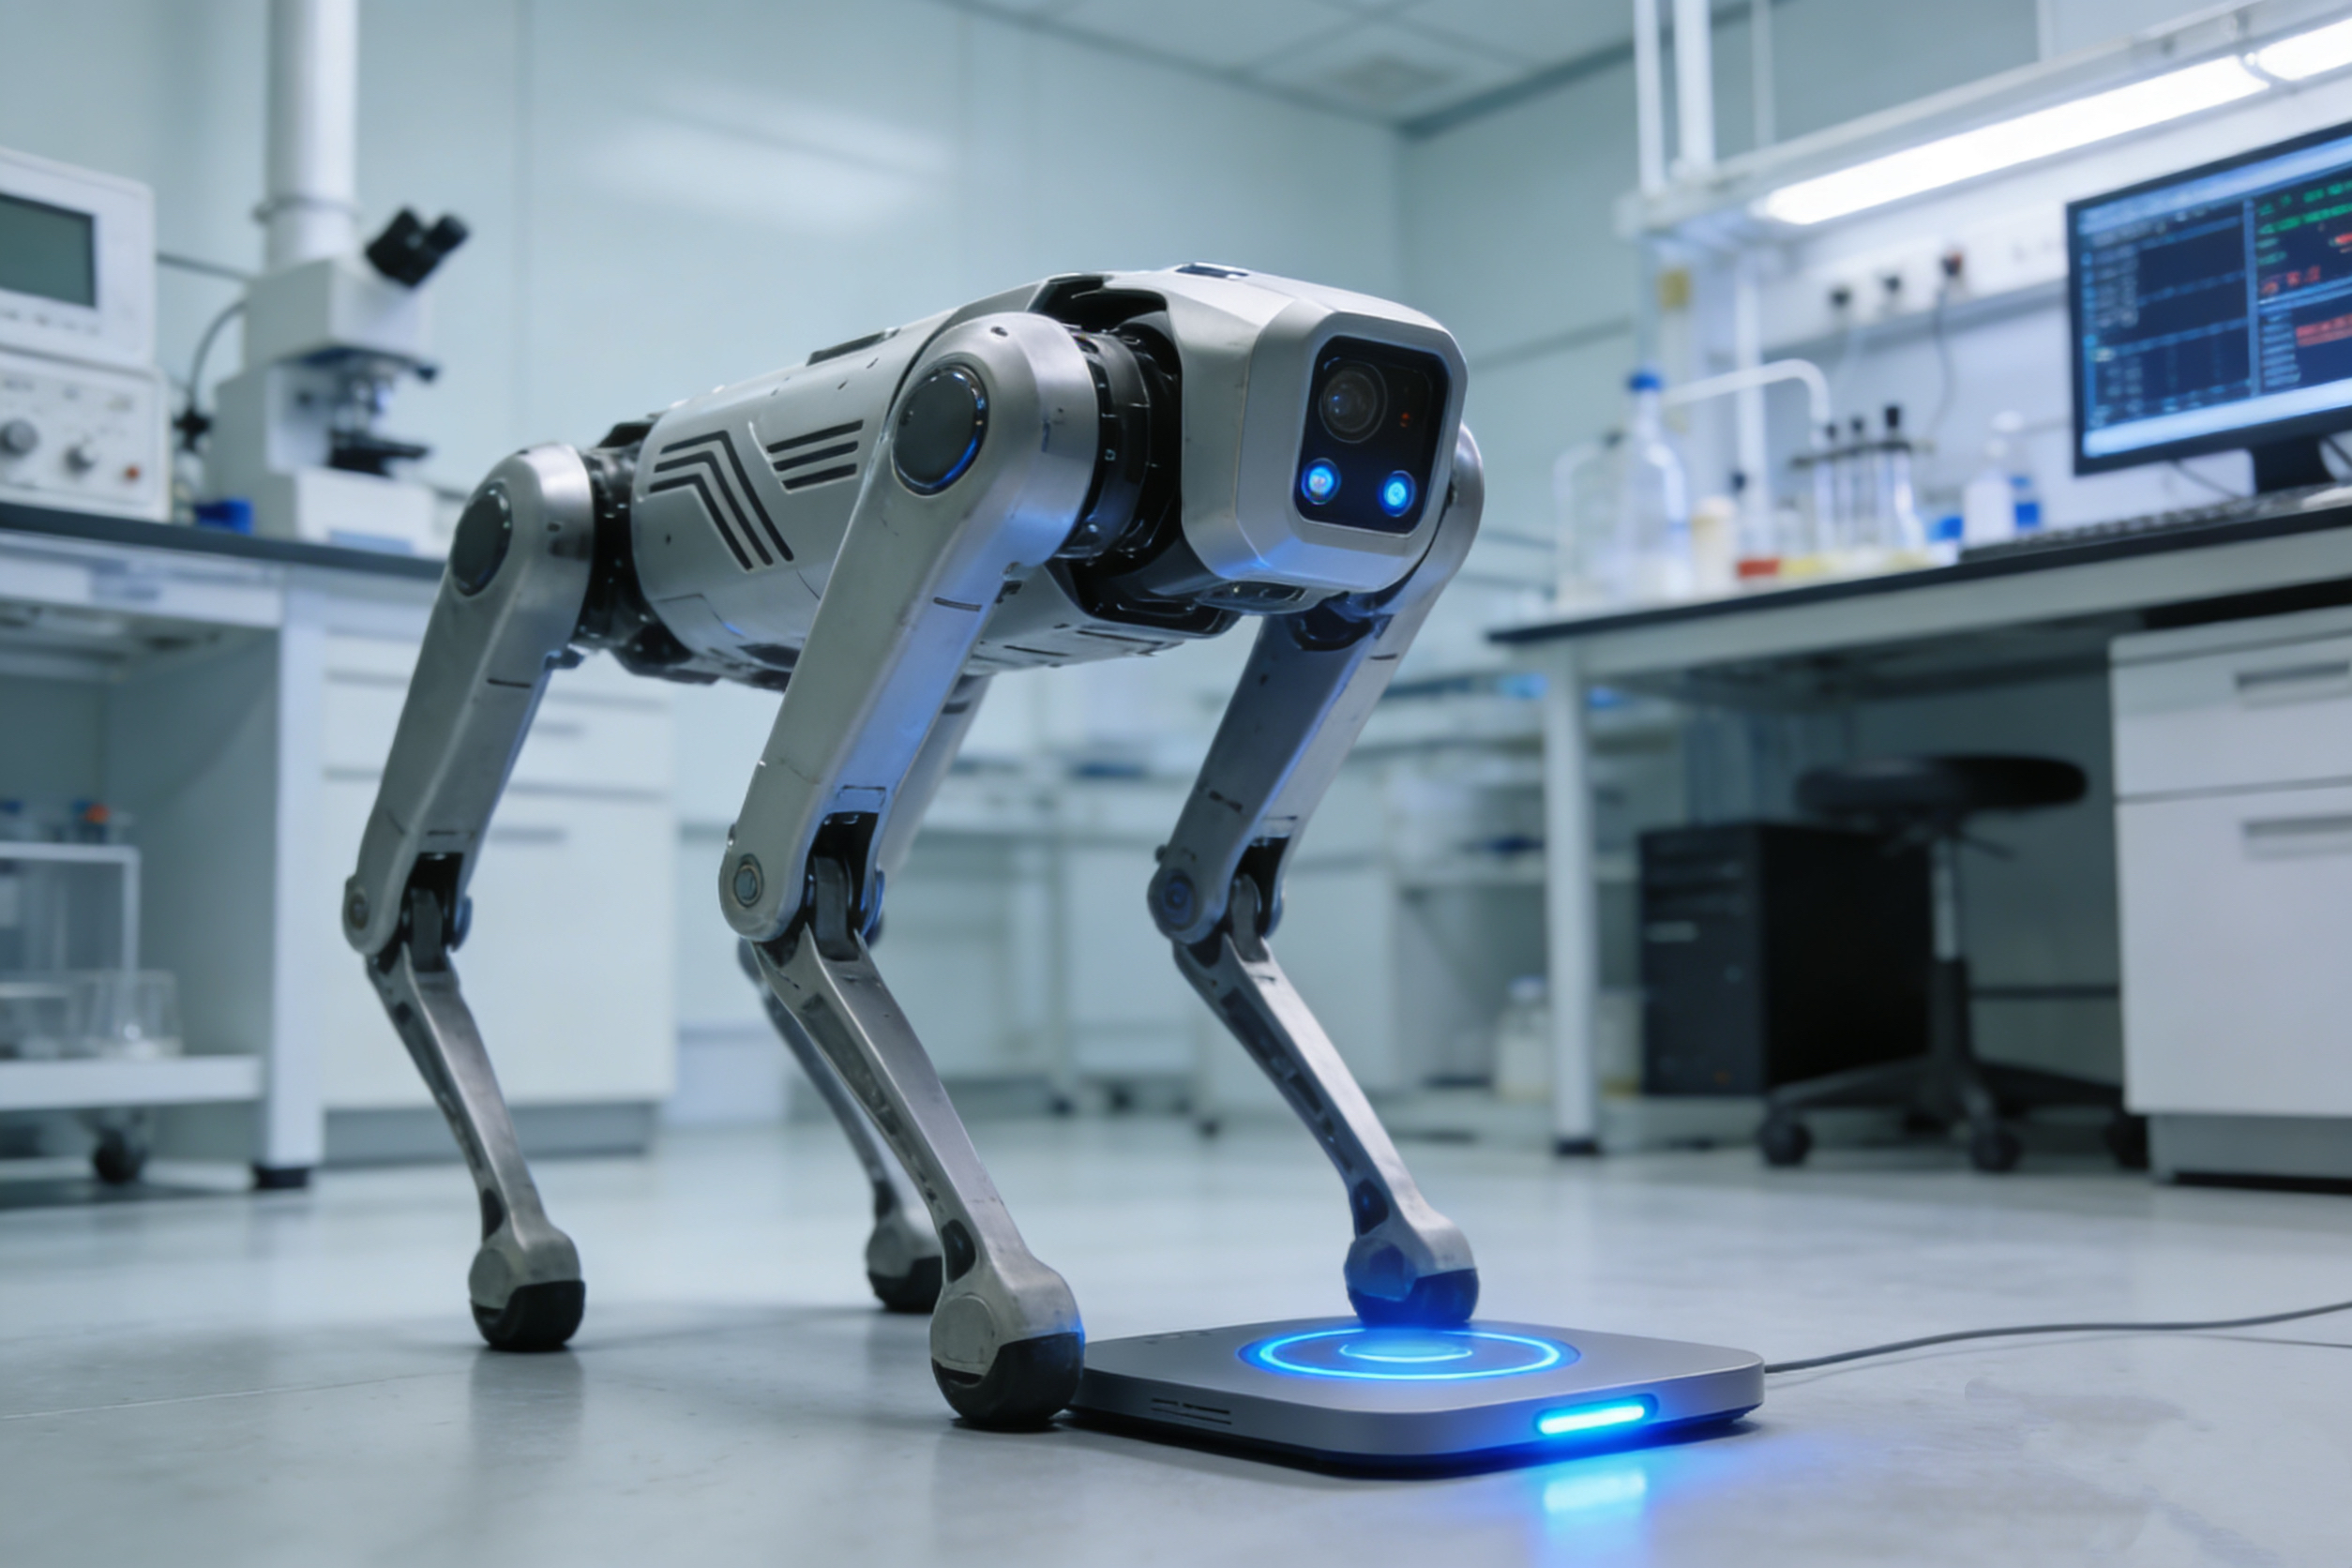
机器狗与四足机器人
四足机器人的充电集成,需要考虑站立或趴伏姿态、接收端重量、底盘空间及回充定位。从实际机型和任务耗电量出发,评估电源系列与停靠方式。
园区巡检 / 工业巡查 / 自主回充站
LET’S CONNECT
由您的应用,开始下一步。
告诉我们设备、电池及使用环境,一起整理合适的充电配置。
THE APPLICATION
四足机器人的充电集成,需要考虑站立或趴伏姿态、接收端重量、底盘空间及回充定位。从实际机型和任务耗电量出发,评估电源系列与停靠方式。
园区巡检 / 工业巡查 / 自主回充站
LET’S CONNECT
告诉我们设备、电池及使用环境,一起整理合适的充电配置。